Asosiy ma’lumotlar
- Eka Robotics $1,45 milliard bahoda $150 millionlik Series A jalb qildi (a16z, F-Prime)
- Kuchga sezgir qopqoqli vision-force-action modeli: soatiga 1500 ta obyekt, insonda esa ~600, aniqlik >95%
- Kompaniya sanoat buyurtmachilari bilan yopiq pilotlar olib bormoqda; ekspertlar cheklovlarni ham qayd etmoqda
$1,45 milliard bahoda yirik raund
Eka Robotics startapi $150 millionlik A raundini $1,45 milliard postmoney bahosi bilan yopdi. Raundga a16z va F-Prime venchur fondlari rahbarlik qildi. Kompaniyani MIT professori Pulkit Agraval va Google DeepMind’ning sobiq tadqiqotchisi Tuomas Haarnoa asos solgan bo‘lib, ular Kaliforniya universiteti (Berkli) aspiranturasida tanishgan. Ikkalasi ham robotlarni boshqarish bo‘yicha reinforcement learning sohasining yetakchi mutaxassislari hisoblanadi.
Ekspertlarni hayratda qoldirgan natijalar
Eka namoyishlari tajribali robototexniklarga ta’sir qildi. Illinois universiteti (Urbana-Shampaign) professori Kris Xauzer «wow-effekt»ni, robotning qayta o‘qitilsiz ko‘plab turli obyektlarga moslasha olishini, shuningdek, muvaffaqiyatsizlikdan keyin takroriy urinishlar ko‘rinishidagi «qo‘rqinchli insoniylilik»ni qayd etdi. Anonim qolishni so‘ragan frontier-laboratoriya robototexnigi ko‘rganni hissiy ta’sir jihatidan robotlar besh-oshir yil oldin birinchi marta ishonchli yurishni o‘rgangan paytga qiyosladi. Uning so‘zlariga ko‘ra, qo‘lning harakat tezligi ishlab chiquvchilarning algoritmga katta ishonchi haqida gapiradi.
Manipulyatsiya ko‘rsatkichlari
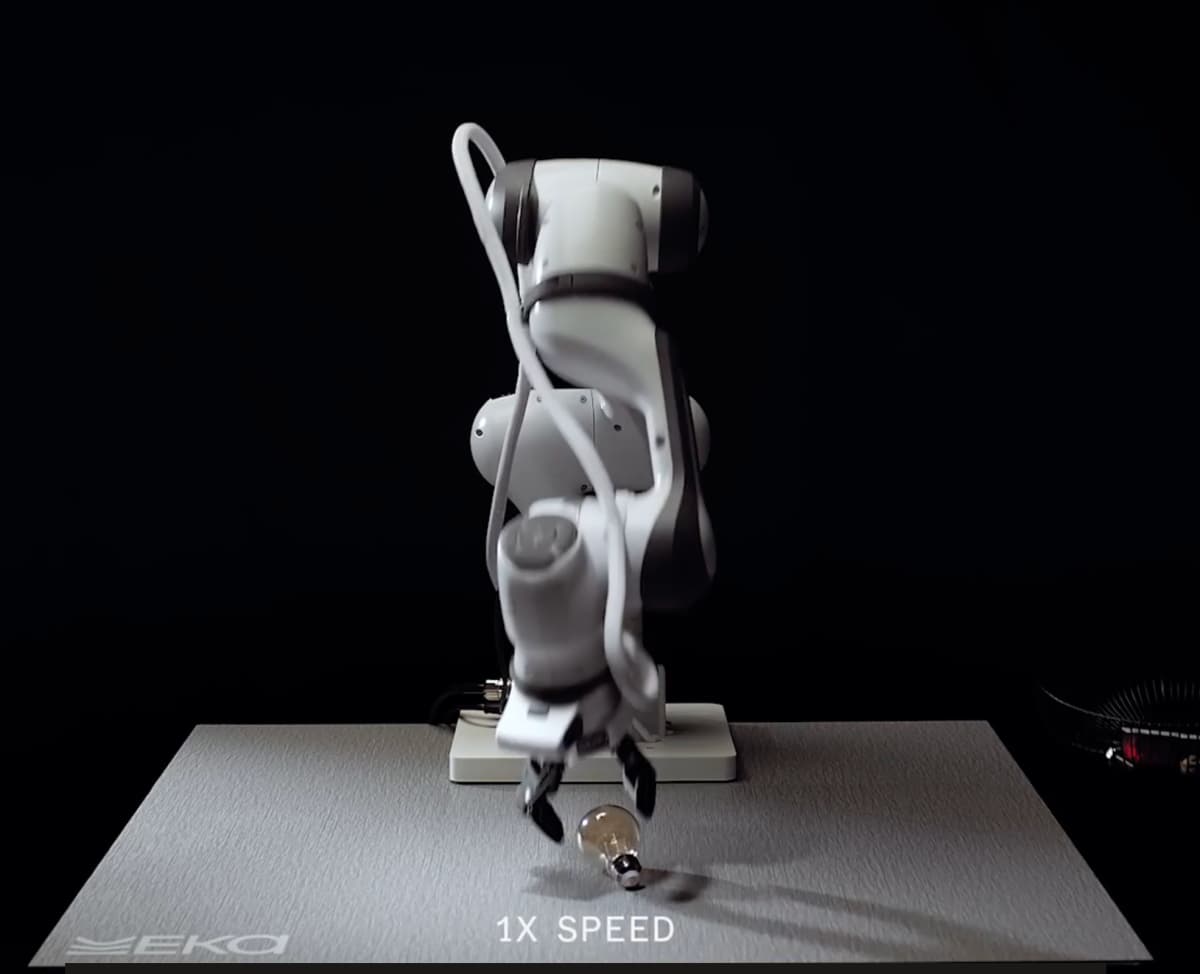
Eka ma’lumotlariga ko‘ra, robot soatiga 1 kg gacha og‘irlikdagi taxminan 1500 ta obyektni ko‘taradi — insonda esa bu taxminan 600 — va bu ishni 95% dan ortiq hollarda ishonchli bajaradi. Namoyishda robot malinani maydalamasin, ehtiyotkorlik bilan oldi: qo‘l kontakt oldidan keskin sekinlashadi.
Vision-force-action yondashuvi
Keng tarqalgan vision-language-action arxitekturasi o‘rniga Eka til, kuchlar ma’lumotlari va harakatlarni bog‘lovchi vision-force-action modelidan foydalanadi. Agraval tushuntirishicha, ko‘rish obyektning joylashuvini faqat taxminan aniqlaydi, o‘z esa ushlash kuchlar orqali sodir bo‘ladi. Buning uchun kompaniya $1000 dan arzon narxdagi ko‘p sonli kuch sensorlariga ega o‘zining moslashuvchan qopqog‘ini ishlab chiqdi. Asosiy stavka — fizik simulyator orqali reinforcement learning’ni masshtablash: asoschilarning so‘zlariga ko‘ra, ular operator yozuvlariga tayanmasdan, bir necha daqiqada minglab soatlik «robotlashtirilgan tajriba» generatsiya qilishi mumkin. Xauzer bu robotga o‘qitishda foydalanilgan har qanday namoyishdan oshib ketish imkonini berishini qayd etadi.
Bozordagi o‘rin va ochiq savollar
Eka o‘z yondashuvini «universalilik va unumdorlik o‘rtasidagi uzilish»ni hal qilish sifatida pozitsionlaydi: universal modellar vazifalarni sekin va qimmat bajaradi, tor mutaxassislashtirilganlari esa o‘zini oqlamaydi. G‘oya shundaki, Eka modeli fizik o‘zaro ta’sir uchun javob beradi, umumiyroq model esa rejalashtirish uchun. Haarnoa so‘zlariga ko‘ra, tarmoqdagi ko‘pchilik «yuqoridan pastga», ya’ni yuqori darajadagi intellektdan boradi, Eka esa «pastdan yuqoriga» yo‘nalishda. Kompaniya pick-and-place va simlar bilan ishlash sohalarida sanoat buyurtmachilari bilan yopiq pilotlar olib bormoqda. Xauzer asosiy xavflarni ko‘rsatadi: haqiqiy yig‘ish liniyalarida yillik uzluksiz ishlash va pick-and-place’dan murakkabroq vazifalarga umumlashuv. Agraval aytishicha, qopqoq 5 million siklga mo‘ljallangan, maqsad esa 20 million sikllik tarmoq standartiga erishish.