Главное в материале
- Eka Robotics привлекла $150 млн Series A при оценке $1,45 млрд (a16z, F-Prime)
- Модель vision-force-action с силочувствительным захватом: до 1500 объектов в час против ~600 у человека, точность >95%
- Компания ведёт закрытые пилоты с промышленными заказчиками; эксперты отмечают и ограничения
Крупный раунд при оценке $1,45 млрд
Стартап Eka Robotics закрыл раунд A на $150 млн с постмани-оценкой $1,45 млрд. Раунд возглавили венчурные фонды a16z и F-Prime. Компания основана профессором MIT Пулкитом Агравалом и бывшим исследователем Google DeepMind Туомасом Хаарноя, познакомившимися ещё в аспирантуре Калифорнийского университета в Беркли. Оба считаются ведущими специалистами по обучению с подкреплением для управления роботами.
Результаты, впечатлившие экспертов
Демонстрации Eka произвели впечатление на опытных робототехников. Профессор Университета Иллинойса Урбана-Шампейн Крис Хаузер отметил «wow-эффект» и способность робота адаптироваться к множеству разных объектов без переобучения, а также «жуткую человечность» в виде повторных попыток после неудачи. Робототехник из frontier-лаборатории, пожелавший остаться анонимным, сравнил увиденное по эмоциональному эффекту с моментом, когда роботы впервые научились надёжно ходить пять-десять лет назад. По его словам, скорость движения руки говорит о большом доверии разработчиков к алгоритму.
Показатели манипуляции
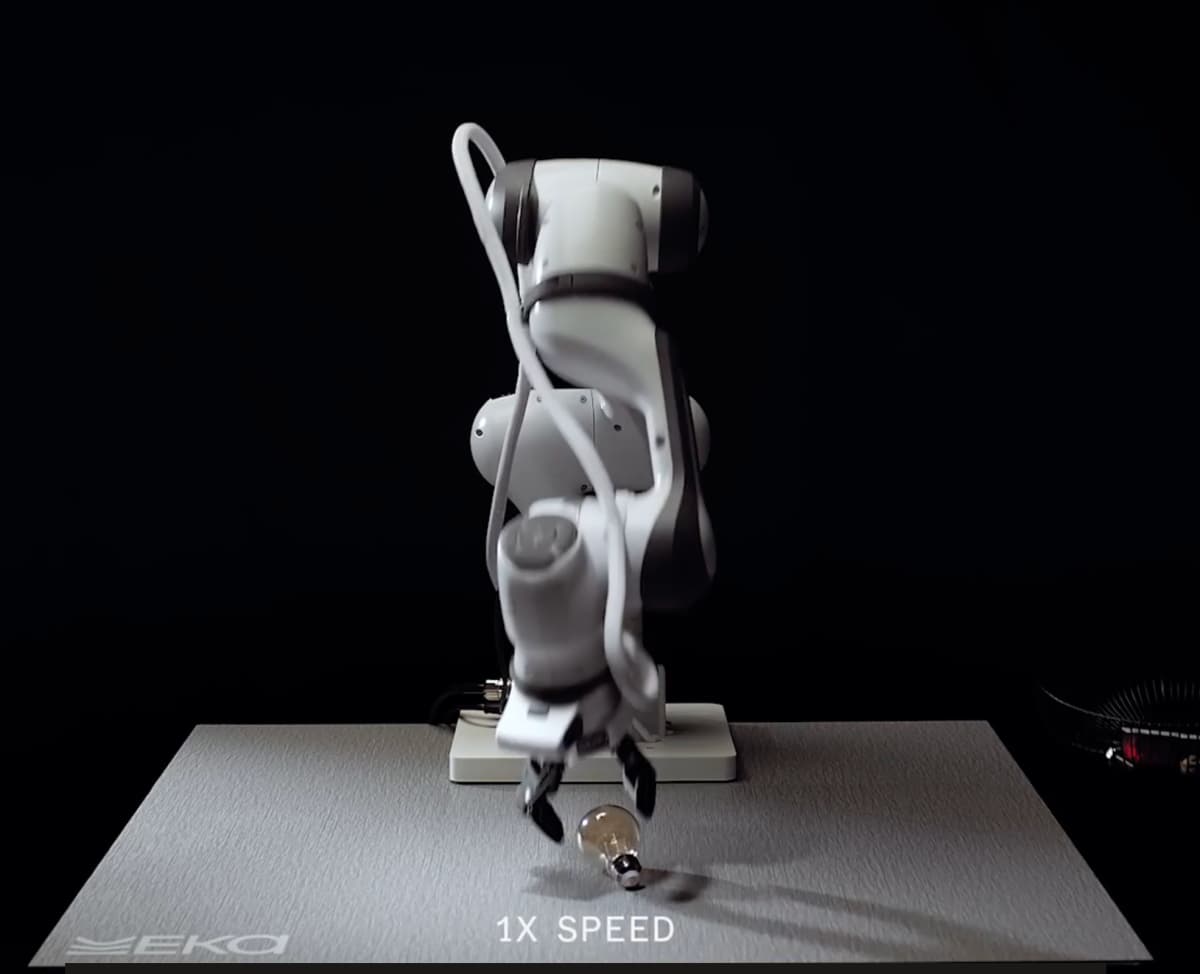
По данным Eka, робот поднимает около 1500 объектов весом до 1 кг в час — против примерно 600 у человека — и делает это надёжно более чем в 95% случаев. В демонстрации робот аккуратно взял малину, не раздавив её: рука резко замедляется перед контактом.
Подход vision-force-action
Вместо распространённой архитектуры vision-language-action Eka использует модель vision-force-action, связывающую язык, данные о силах и действия. Агравал объясняет, что зрение лишь приблизительно определяет положение объекта, а само захватывание происходит через силы. Для этого компания разработала собственный гибкий захват с большим числом датчиков силы стоимостью менее $1000. Ключевая ставка — масштабирование обучения с подкреплением через физический симулятор: по словам основателей, они могут генерировать тысячи часов «роботизированного опыта» за минуты, не полагаясь на записи операторов. Хаузер отмечает, что это позволяет роботу превзойти любые демонстрации, использованные при обучении.
Место на рынке и открытые вопросы
Eka позиционирует свой подход как решение «разрыва между универсальностью и производительностью»: универсальные модели справляются с задачами медленно и дорого, а узкоспециализированные не окупаются. Идея в том, что модель Eka отвечает за физическое взаимодействие, а более общая модель — за планирование. Хаарноя говорит, что большинство в отрасли идёт «сверху вниз», от высокоуровневого интеллекта, тогда как Eka — «снизу вверх». Компания ведёт закрытые пилоты с промышленными заказчиками в областях pick-and-place и работы с проводами. Хаузер указывает на главные риски: годовую безотказную работу на реальных сборочных линиях и обобщаемость на задачи сложнее pick-and-place. Агравал говорит, что захват рассчитан на 5 млн циклов, а цель — достичь отраслевого стандарта в 20 млн циклов.