Главное в материале
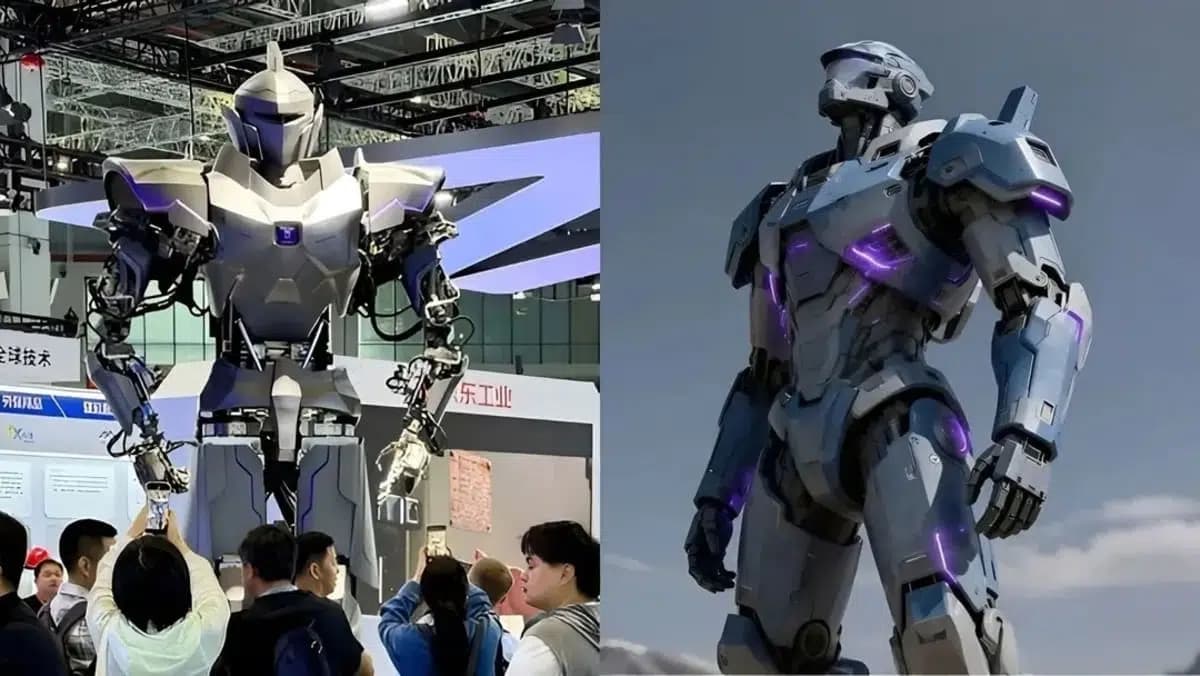
- Робот Neo1 показан на выставке CIIF 2026 в партнёрстве с JD Industrial
- 41 степень свободы; 39 суставов с гидравлическими приводами, два вращающихся в запястье — электрические
- Заявленная грузоподъёмность двумя руками — 500 кг; сферы применения пока планируемые
Презентация на CIIF 2026
Робот Neo1 был продемонстрирован на международной промышленной выставке CIIF 2026 в Китае в сотрудничестве с компанией JD Industrial. Для обеспечения высокой силы и точности движений в конструкции объединены гидравлические механизмы и электрические приводы.
Конструкция и характеристики
Робот имеет 41 активную степень свободы, что позволяет выполнять сложные движения в разных направлениях. По данным компании, 39 суставов оснащены компактными цифровыми гидравлическими приводами собственной разработки, а два вращающихся сустава в области запястья используют электрические приводы. Каждый гидравлический привод весит около одного килограмма и способен создавать усилие в несколько тонн. Этот показатель отличается от общей грузоподъёмности робота: заявленная суммарная нагрузка для двух рук составляет 500 килограммов.
Планируемые сферы применения
Производитель рассматривает использование Neo1 для сборки тяжёлых узлов оборудования, погрузочных работ в портах, а также работы при высоких температурах и в других неблагоприятных условиях. Одним из возможных направлений названа атомная промышленность: компания заявила, что устойчивые к радиации гидравлические модули могут позволить применять робота для работы с ядерным топливом и обслуживания оборудования, однако для этого соответствие всей системы необходимым требованиям безопасности должно быть подтверждено. Также упоминались возможности адаптации робота к подводным техническим работам, горному делу, разборке конструкций на части и расчистке завалов.
Статус разработок
Перечисленные направления пока являются планируемыми сферами применения. По информации издания, способность Neo1 к длительной работе в реальных промышленных условиях, его прочность и эффективность ещё должны быть подтверждены в дополнительных испытаниях.